项目概述
大一第一个机器人项目:在 LEO 底盘 + DOBOT Magician 平台上识别快递面单上的收件地址,自动按省份分拣投递。国赛三等奖 / 省赛二等奖。
获奖证书


演示
技术栈
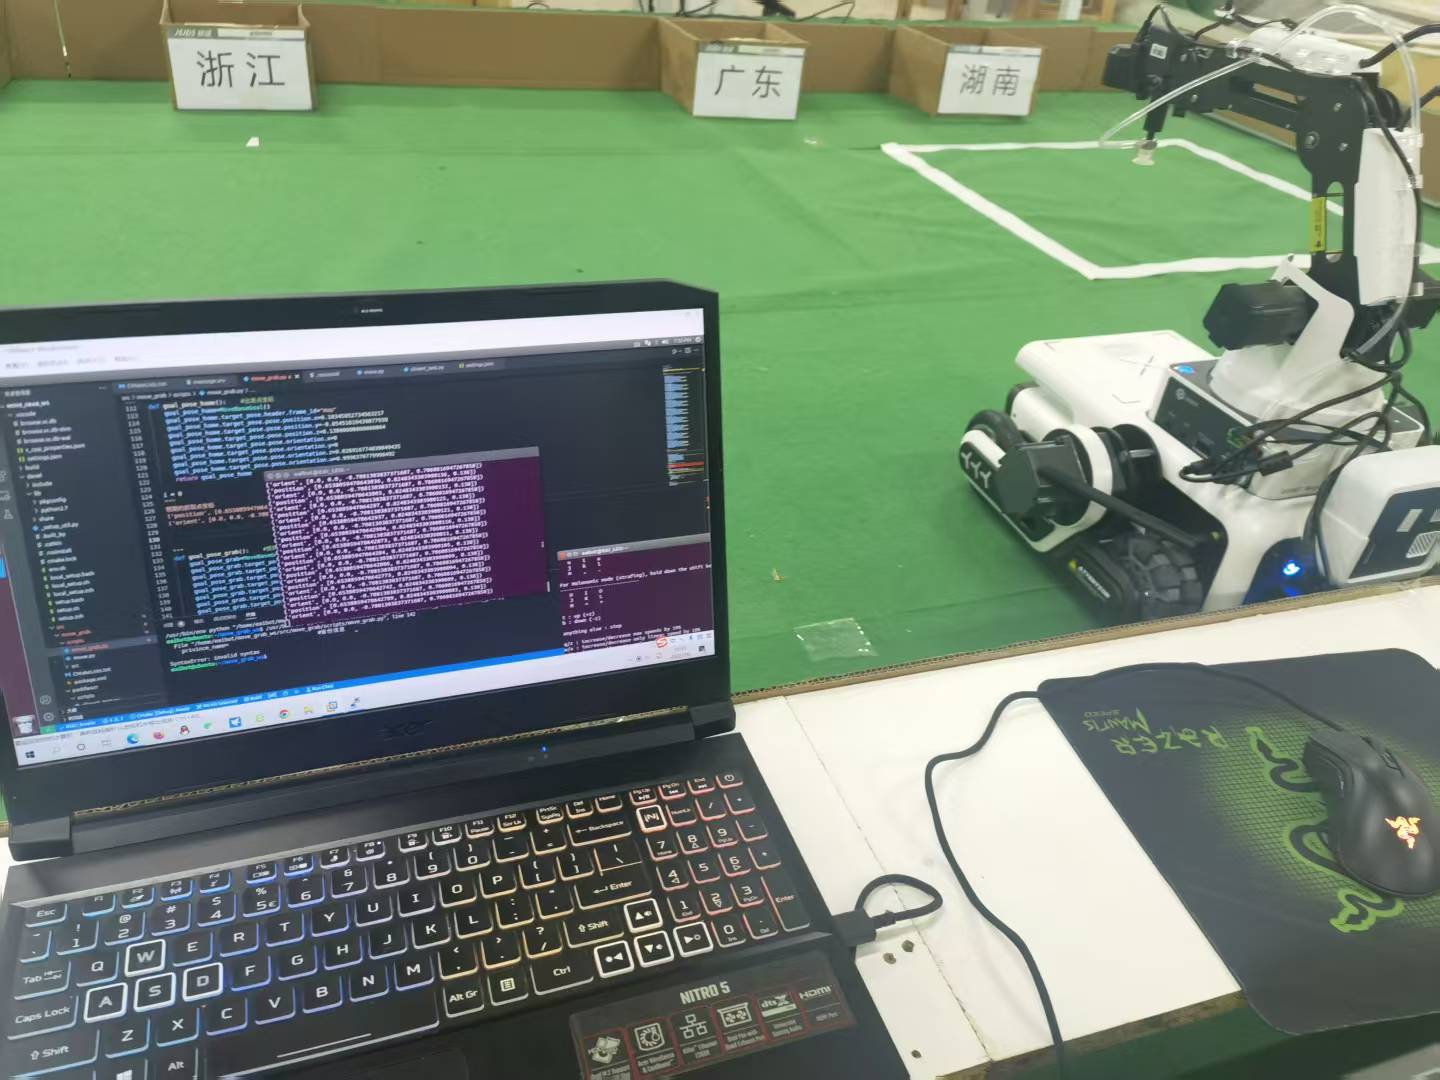
LEO 移动底盘 + DOBOT Magician 机械臂(吸盘末端)+ ROS(话题 / 服务 / 动作)+ Gmapping + Navigation + MoveIt + 百度飞桨 PaddleOCR + OpenCV
我做了什么
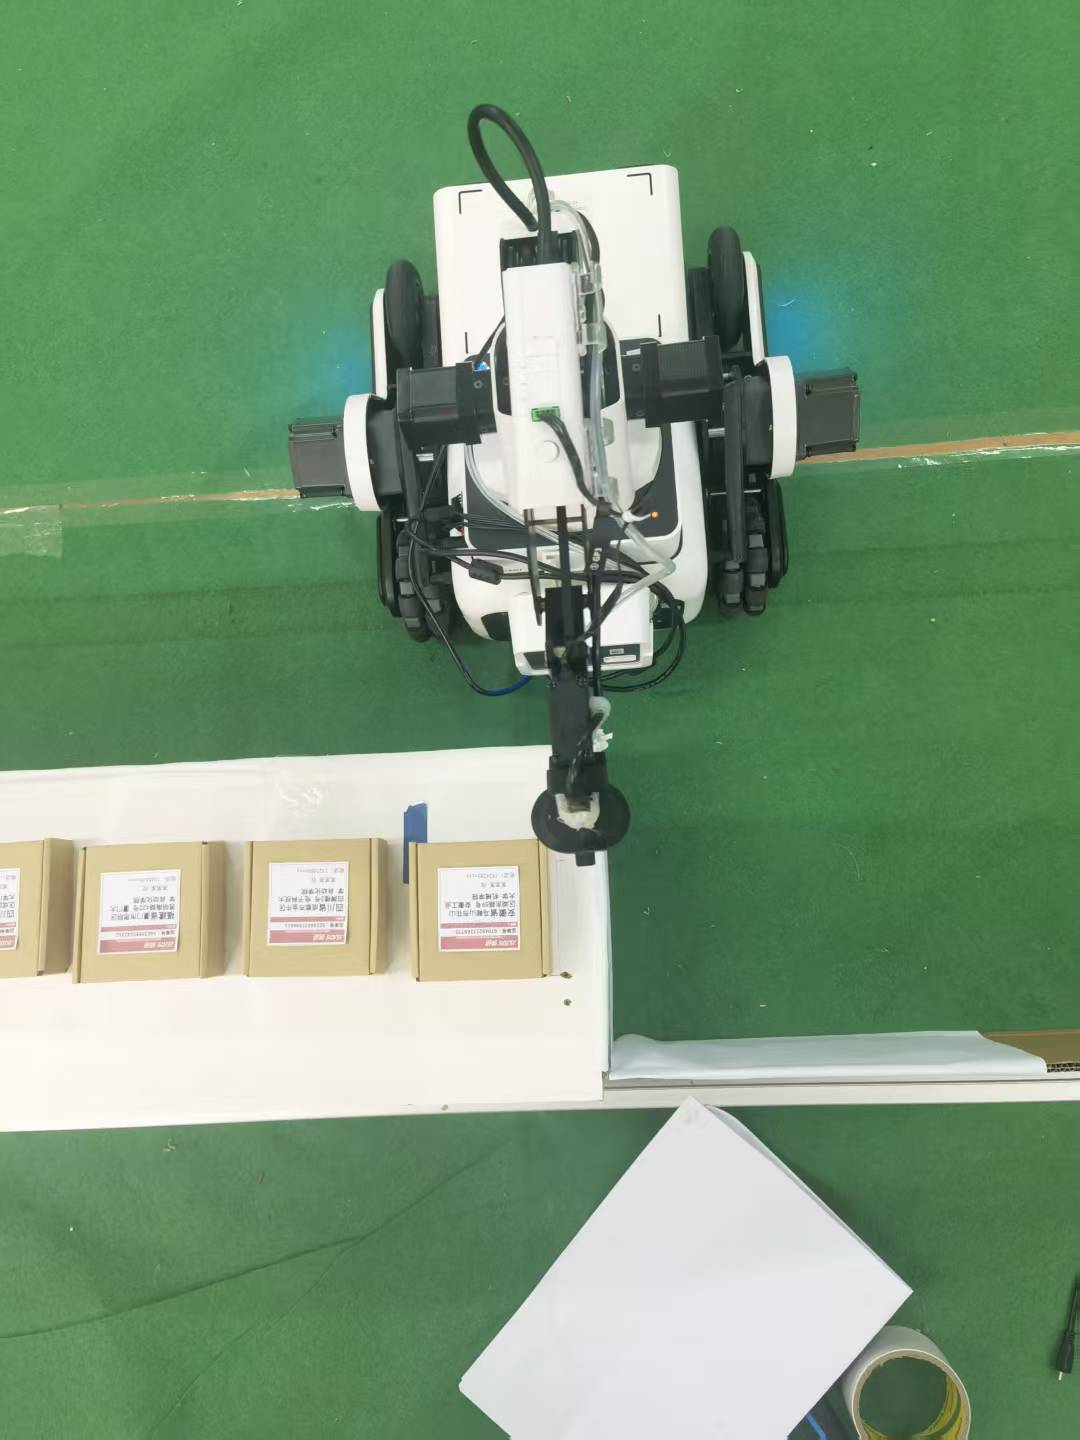
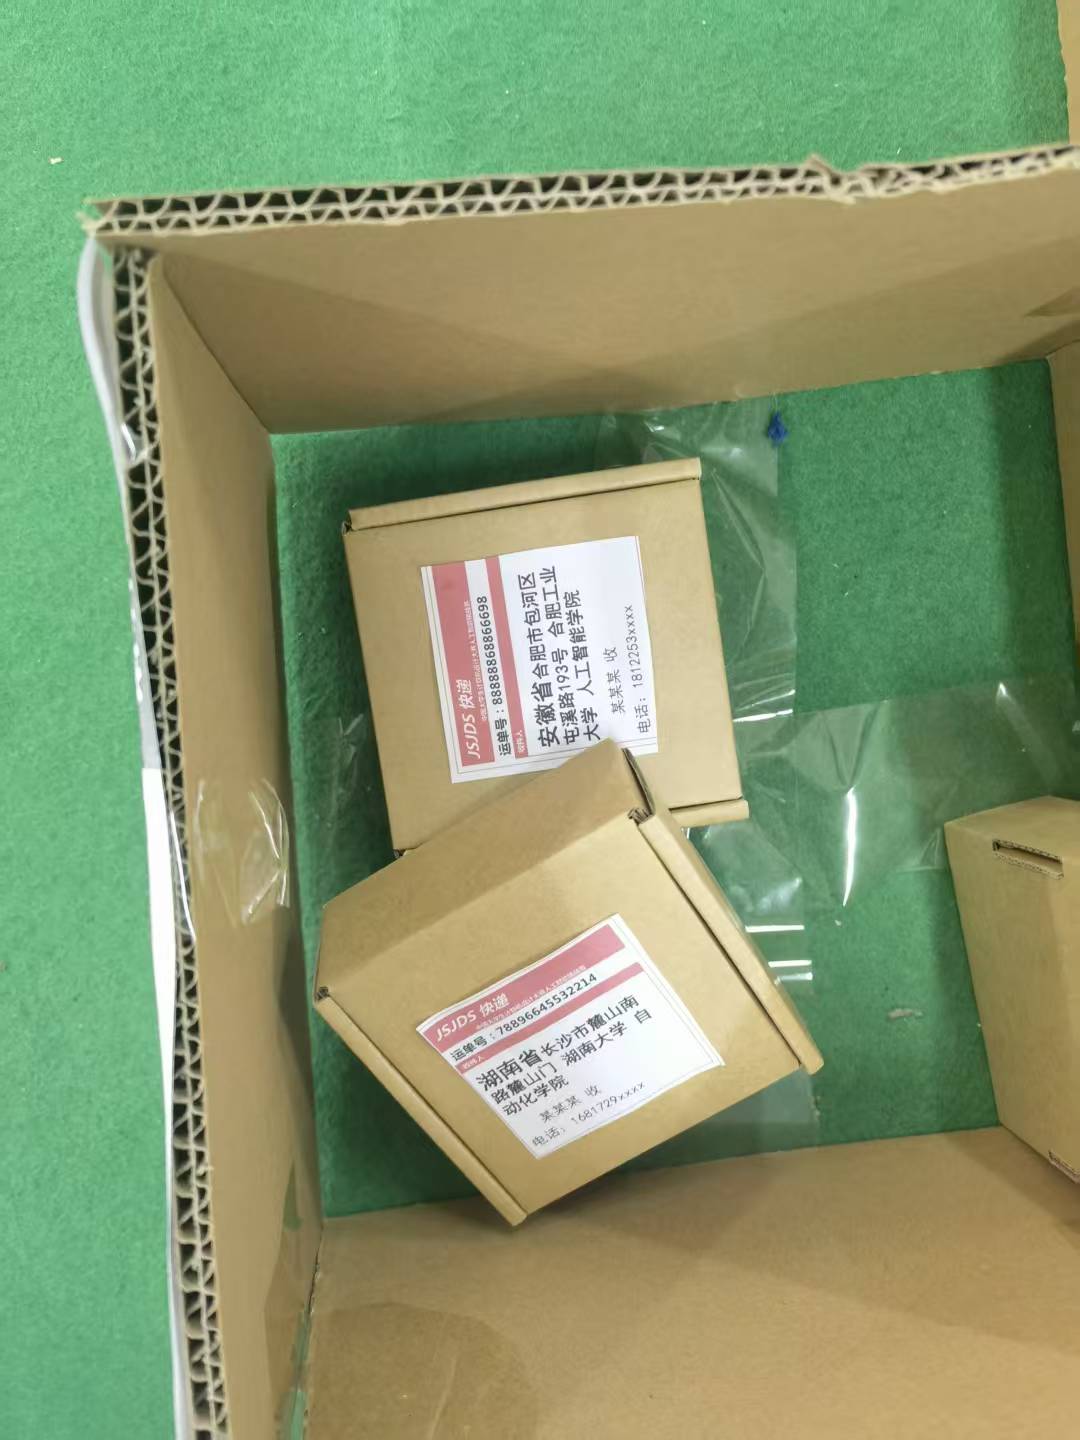
- 任务与规则:赛项为模拟快递分拣:机器人需识别贴在快递盒上的面单(运单号、收件地址、收件人与电话),按收件地址所属省份投递到对应分拣箱;按赛事规则单次最多抓取两件并暂存于底盘,再统一投递。
- 面单识别(PaddleOCR):使用百度飞桨 PaddleOCR 完成面单文字的检测与识别,从收件地址中解析出省市区,映射到目标分拣箱。
- 抓取目标定位:按快递盒轮廓抠图:面单为白色、与台面背景接近,直接在整幅图上做检测会与背景混淆;因此先按快递盒轮廓抠图分割出盒体区域,再在盒体区域内定位面单,换算成机械臂末端需要移动的相对坐标。
- 底盘补偿与抓取执行:若目标超出机械臂工作空间,则先控制底盘移动补偿距离,再执行抓取;取件后按规则暂存(单次最多两件)并统一投递。
- ROS 从零学起:掌握话题 / 服务 / 动作三种通信方式,完成 Gmapping 同步建图、Navigation 导航框架路径规划与 MoveIt 机械臂运动规划配置。
关键结果
作品名《物流小车》
全国总决赛国家三等奖
省级选拔赛二等奖 ×2